TwinCAT / 工控机
01电机实时控制PWM · ADC · FOC
02多协议通信EtherCAT · GbE · CAN FD
03多编码器反馈QEI · SSI · BiSS
04开放开发平台HPM SDK · 示例工程
WHAT WE BUILD
围绕机器人运动链路
打造可靠的控制产品
从电机电流采样、编码器反馈到 EtherCAT 实时网络,YeeZi 把关键硬件能力集中在可快速验证和二次开发的平台中。
查看技术能力 →CONTROL PATH
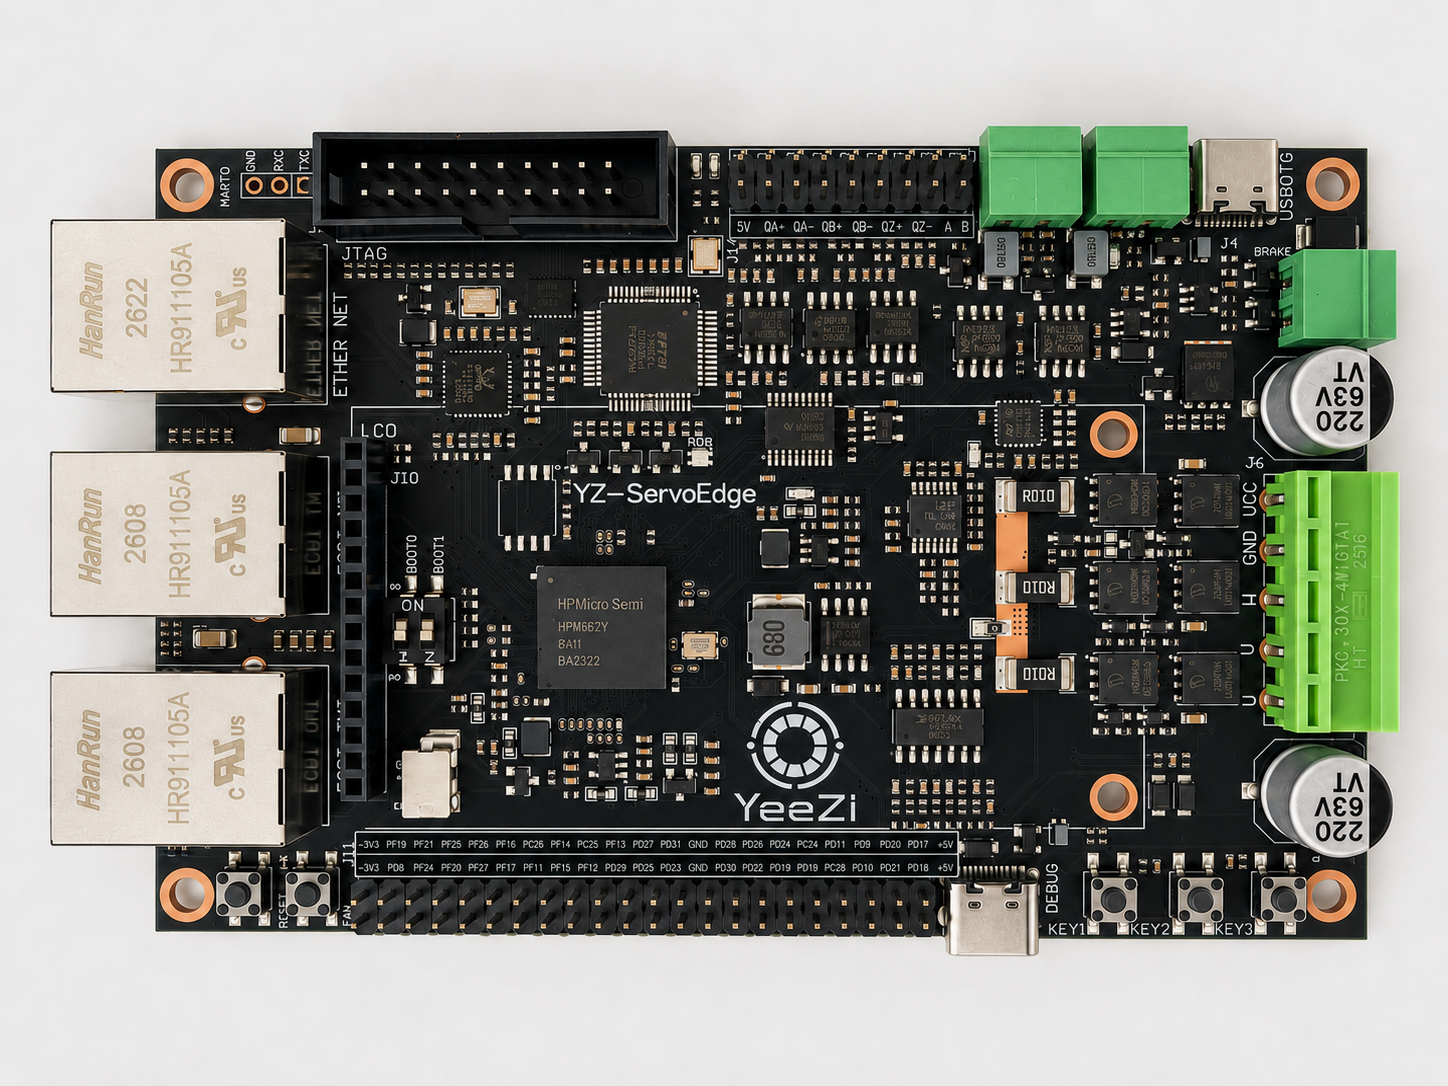
一块板卡,贯通完整控制链路
从上位控制指令到电机执行,再由编码器反馈回控制核心,关键链路集中在同一硬件平台。
双口实时通信
FOC · CiA402 · IO
24–48V · 750W
ABZ · SSI · BiSS
内置 PHY,IN / OUT 双口
参数、日志与网络应用
PWON / RSDE / SSI2DE 软件切换
双路高速现场总线
板载调试与外部 J-Link 自动切换
触摸屏、USB OTG、GPIO 与功能按键
APPLICATIONS
典型应用
覆盖从单轴研发验证到多轴实时控制的多种场景。
EtherCAT 伺服从站
CiA402 状态机、多轴同步与确定周期控制。
机器人关节驱动
紧凑控制平台、多反馈与工业总线通信。
PMSM FOC 控制
电流、速度、位置闭环及参数辨识。
教学与算法验证
从单接口测试到完整伺服系统开发。
START A PROJECT
把控制需求,变成可运行的系统
欢迎交流电机参数、通信协议、反馈接口与目标应用,我们将据此给出合适的板卡和开发建议。